# 传感器插件(Sensor Plugins)
通过[引擎插件](https://mujoco.readthedocs.io/en/latest/programming/extension.html#engine-plugins)实现的自定义传感器。
- [触觉网格(Touch Grid)](#touch-grid)
- [示例模型](#example-model)
- [球坐标系下的视场角图示](#illustration-of-fields-of-view-in-spherical-coordinates)
- [中央凹形变图示](#illustration-of-foveal-deformation)
- [结合分辨率、视场角和中央凹形变的综合图示](#illustration-combining-resolution-fields-of-view-and-foveal-deformation)
- [触觉应力(Touch Stress)](#touch-stress)
- [解析 SDF 示例模型](#example-model-with-analytical-sdf)
## [Touch Grid](touch_grid.h)
该传感器将接触力聚合到“触觉像素(taxels)”中:即类似像素的矩形阵列单元。
`touch_grid` 传感器与一个 site(位姿点)关联,用于感知该 site 所属的父刚体与所有其他刚体之间的接触力和力矩。site 的坐标系决定了传感器的朝向,采用与相机和光源相同的约定:传感器指向坐标系的 **-z(负 z 轴)**方向,因此 x 轴和 y 轴分别对应水平方向和垂直方向。
该传感器的输出是 1 到 6 个“触觉图像(touch images)”的堆叠,对应于传感器坐标系中的力和力矩。力和力矩按照 [z, x, y] 顺序排列,对应于接触坐标系中的顺序:[法向, 切向, 切向] 和 [扭转, 滚动, 滚动]。每个“触觉像素(taxel)”对应于球坐标系中的一个角度分桶(angular bin),并聚合该分桶内发生的所有接触力(发生在传感器 site 所属刚体与任何其他刚体之间)。
该传感器由 6 个参数进行参数化:
1. 通道数(按照上述顺序):_取值范围为 [1, 6] 的正整数_
2. 水平分辨率:_正整数_
3. 垂直分辨率:_正整数_
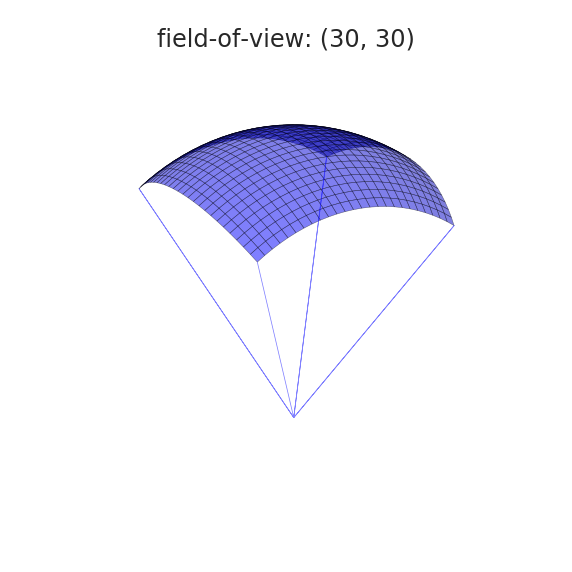
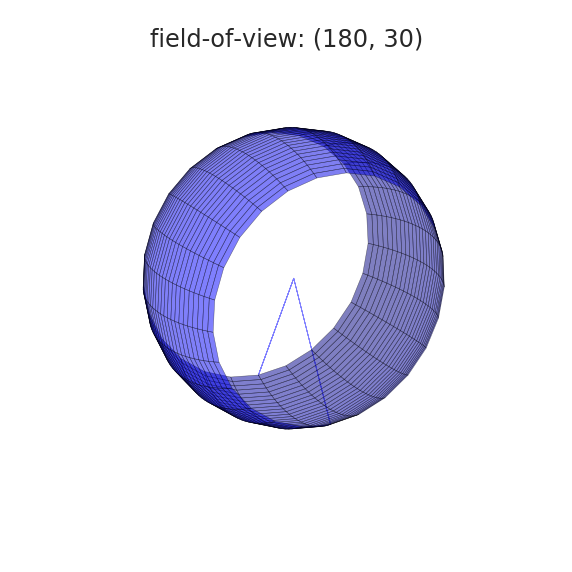
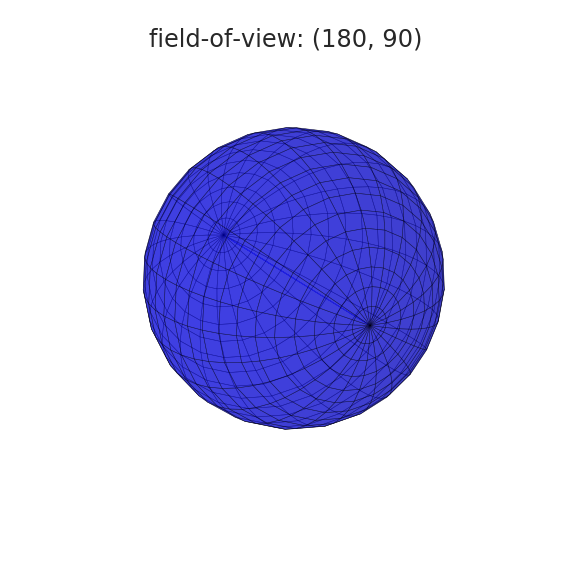
4. 水平视场角(FOV):_角度范围在 (0, 180] 度的正浮点数_
5. 垂直视场角(FOV):_角度范围在 (0, 90] 度的正浮点数_
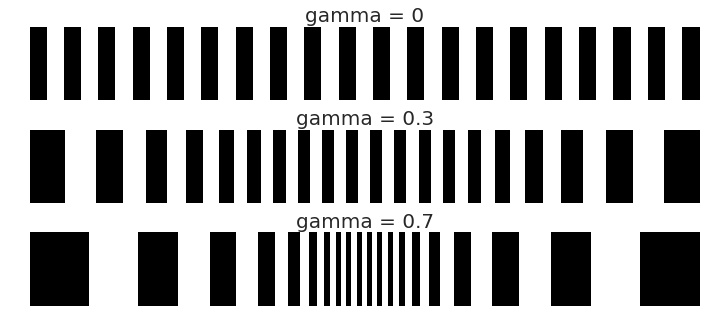
6. 中央凹形变(Foveal deformation):_取值范围在 [0, 1] 的正浮点数_
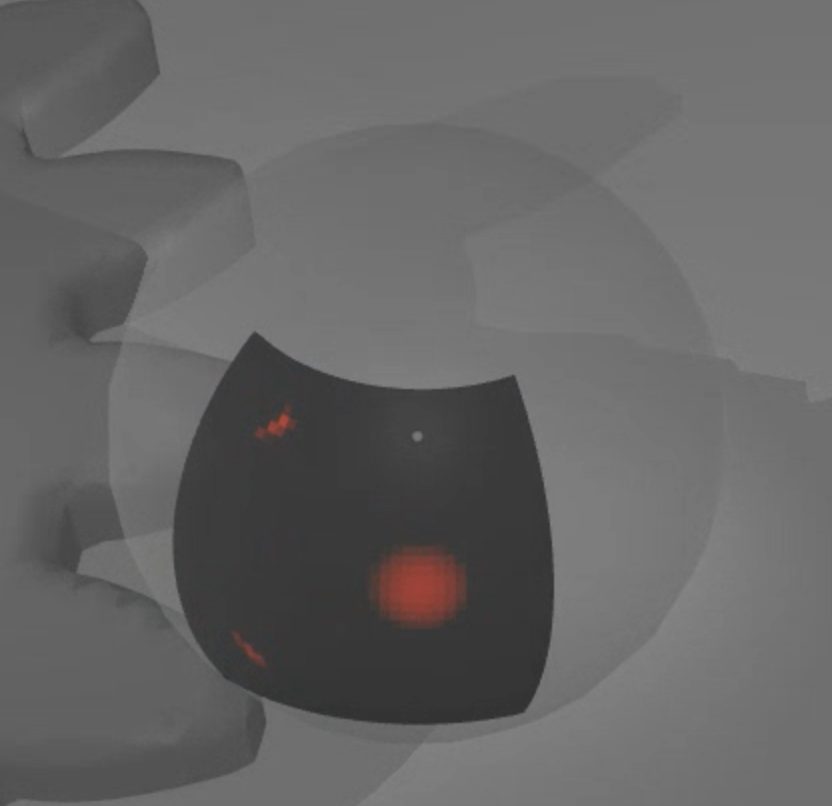
有关视场角和中央凹形变参数的可视化解释,请参见下方的图示。这些参数作为插件的配置属性进行传递:
```xml
...
```
请注意以下事项:
- 传感器输出的维度为 `nchannel * size_x * size_y`。
- `objtype="site" objname="touch"` 指定传感器与 site 关联,以及关联的特定 site 名称。
- 视场角始终以“度”为单位,不受 `` 中的 "angle" 指令影响。
### 示例模型
 请查阅 [touch_grid.xml](../../model/plugin/sensor/touch_grid.xml) 来体验上述模型。
### 球坐标系下的视场角图示
 ### 中央凹形变图示
### 结合分辨率、视场角和中央凹形变的综合图示
[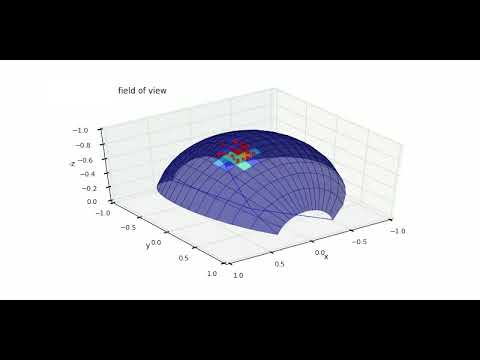](https://www.youtube.com/watch?v=YScjmR8LwQI)
## [Touch Stress](touch_stress.h)
该传感器基于与 `touch_grid` 相似的概念和参数化设计,同时克服了它的一些局限性。具体而言,`touch_grid` 只能提供稀疏信息(取决于生成的接触点数量)。而 `touch_stress` 传感器可以生成高分辨率的触觉图像。为了实现这一点,它需要与传感器接触的物体的符号距离函数(Signed Distance Function, SDF)。对于基本几何图元(primitives),这会在内部自动处理;或者必须使用 SDF 插件在模型中显式声明。
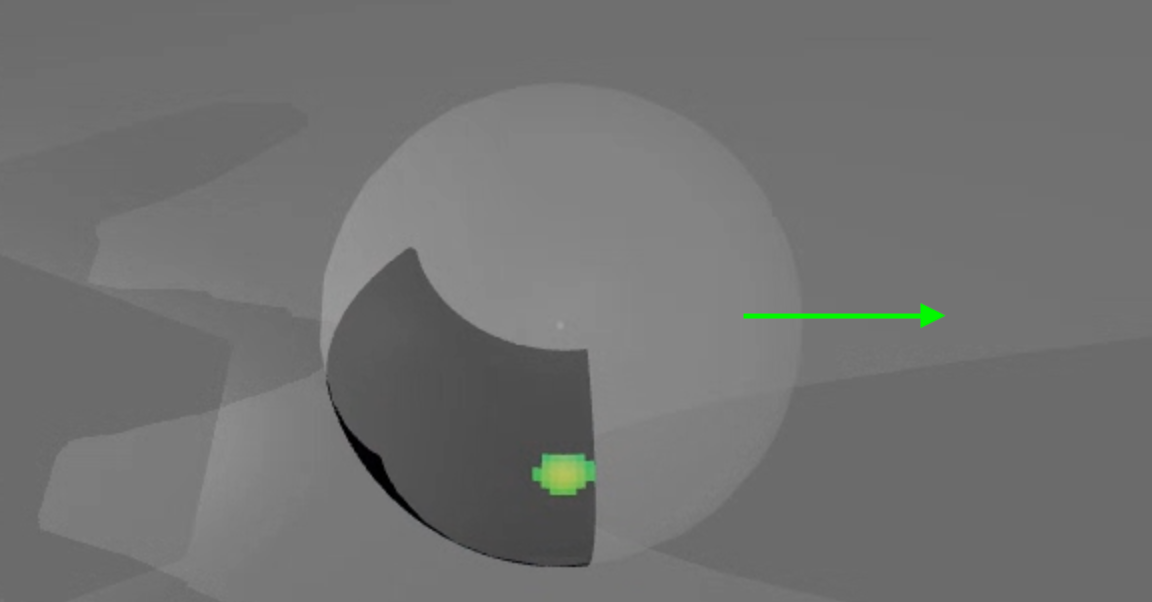
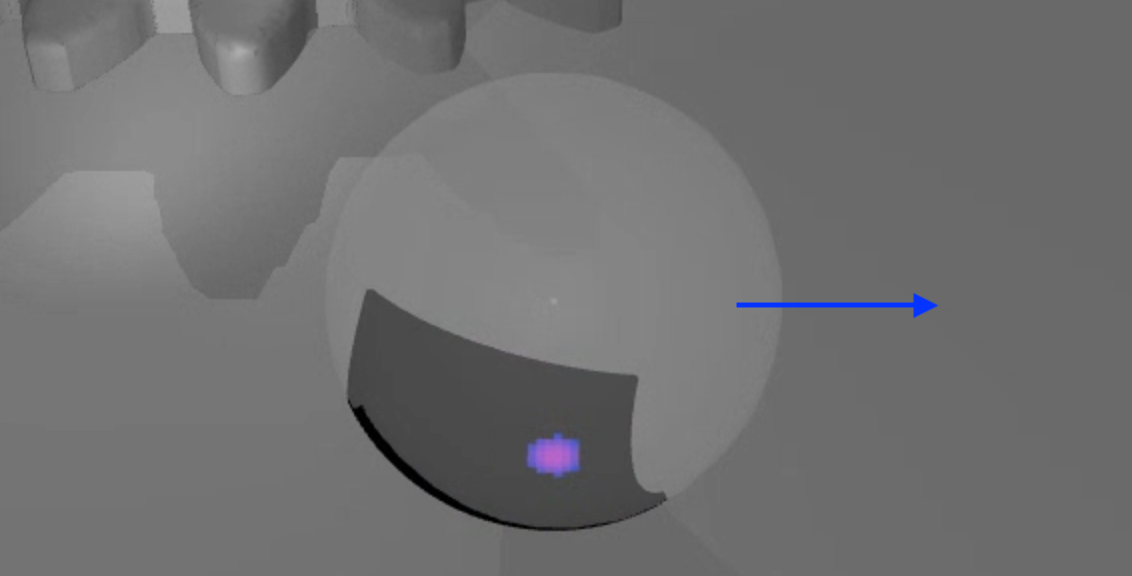
与 `touch_grid` 相比有一个重要区别:在此传感器中,力是在局部 taxel 坐标系下计算的,而不是在传感器坐标系下计算的。这使得法向应力和切向应力的物理意义更加直观,如下图所示。
请注意,在这种情况下,传感器报告的应力绝对值与接触力无关。它们纯粹基于几何和运动学考量,即法向应力基于 SDF,切向分量基于滑动速度。
### 解析 SDF 示例模型
```xml
...
...
...
```
下图展示了由解析 SDF 描述的齿轮上方的一个静止球体,以及沿 x 轴和 y 轴拖动同一球体时的应力分布: